Четыре движителя
Управление движением с упором на простое и привычное пилотирование.
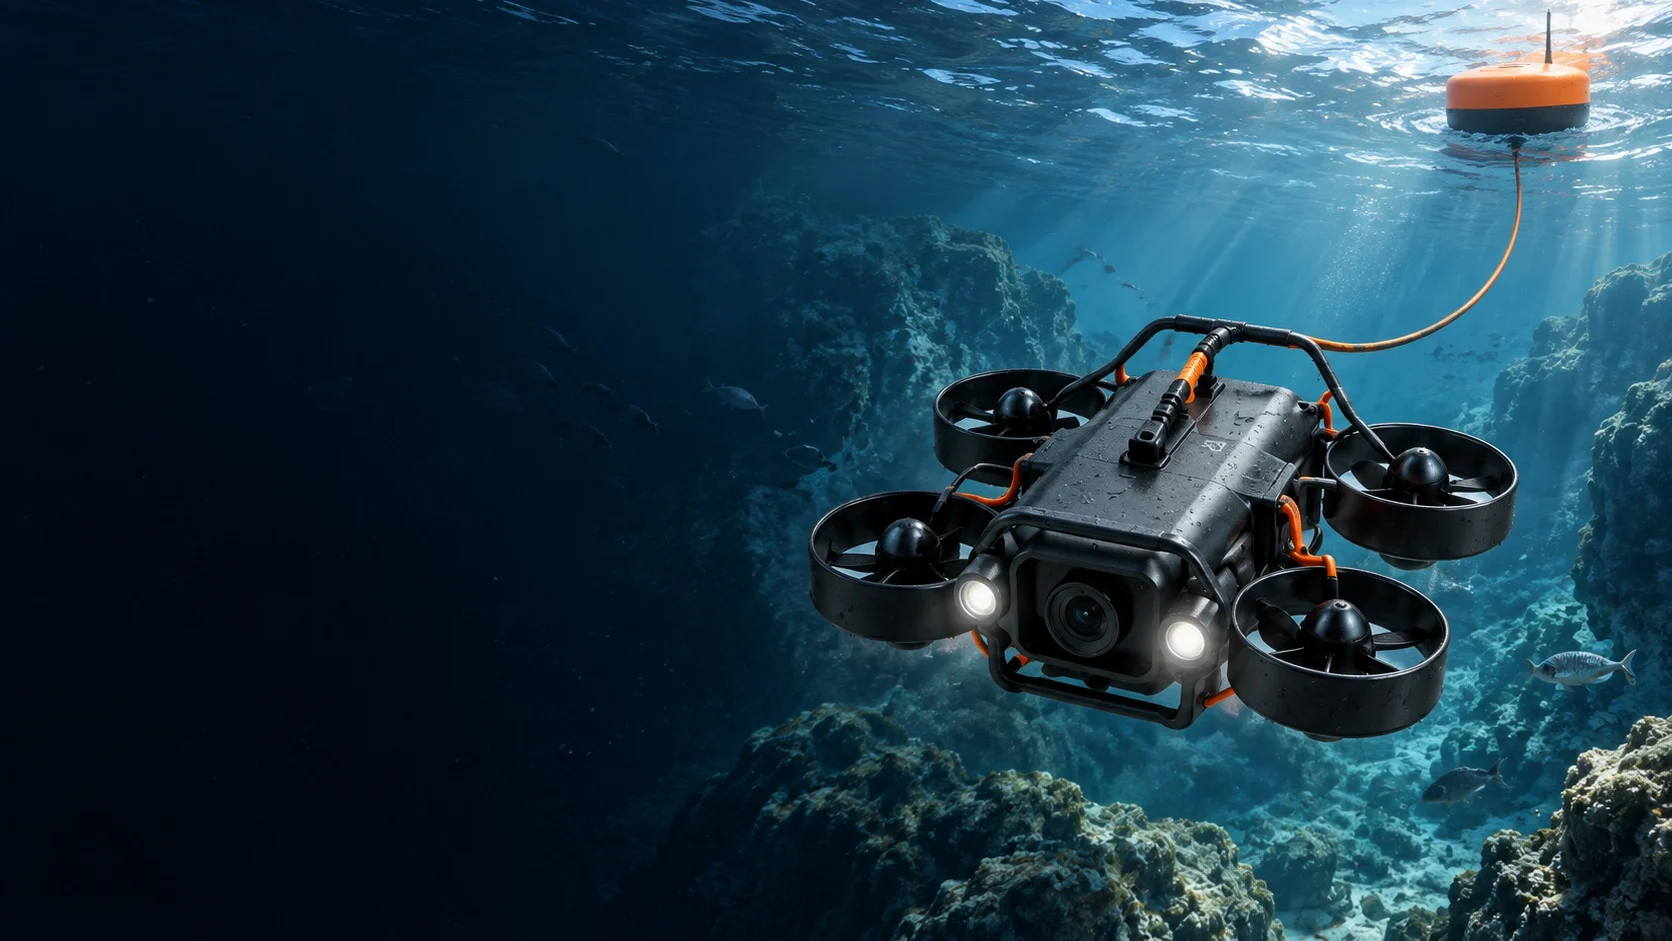
Подводные исследования Стадия концепции
Идея исследования подводного мира
с геймпадом в руках, из любой точки мира.
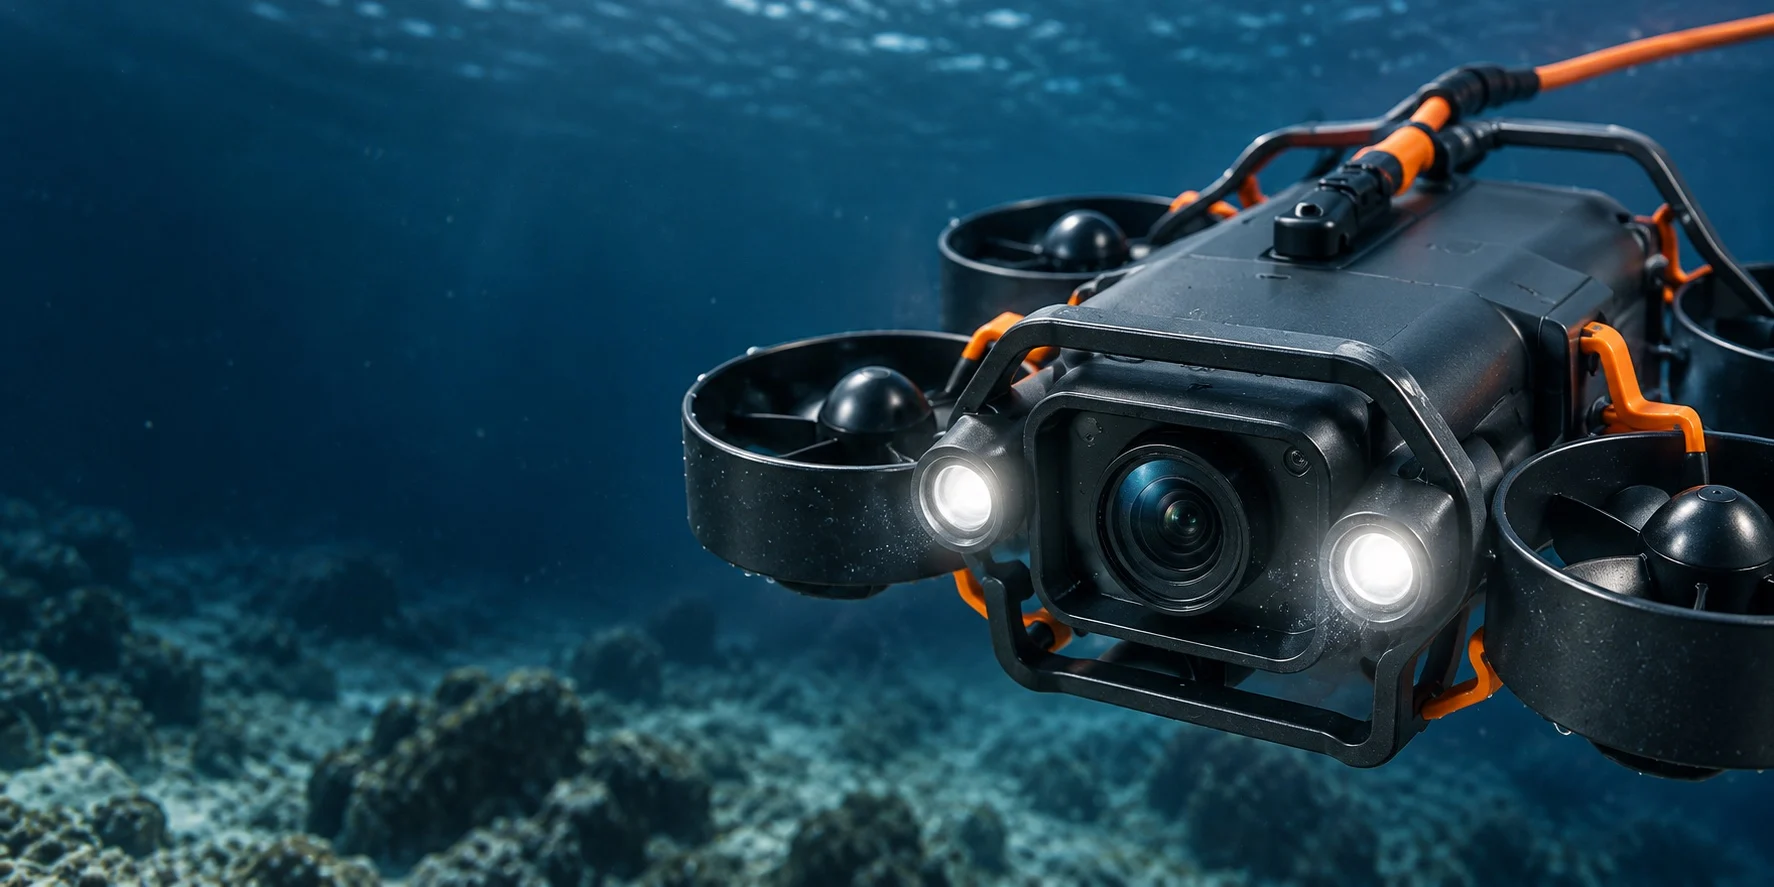
Аппарат
Концепция компактного подводного дрона с камерой, привычным геймпадом и простым соединением с поверхностью.
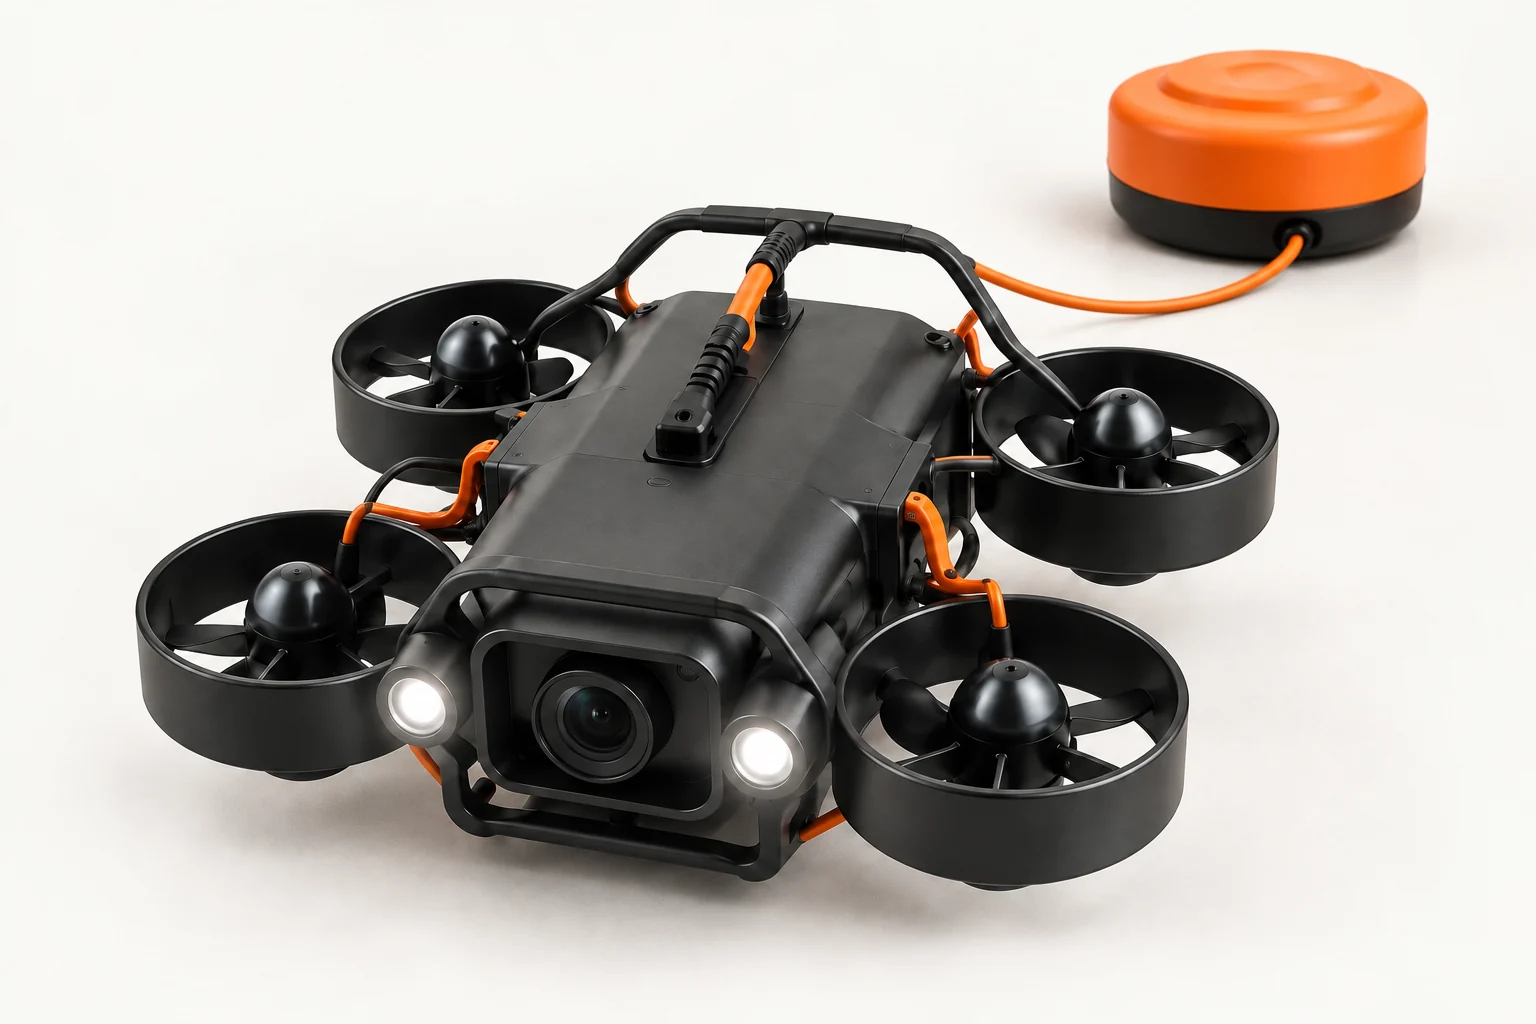
Управление движением с упором на простое и привычное пилотирование.
Прямая подводная картинка — главное в этом опыте.
Заменяемые детали и возможность пробовать новые функции.
Электроника с компенсацией давления и ремонтопригодная рама могут снизить стоимость. Рабочую глубину, автономность и экономику производства ещё предстоит проверить на практике.
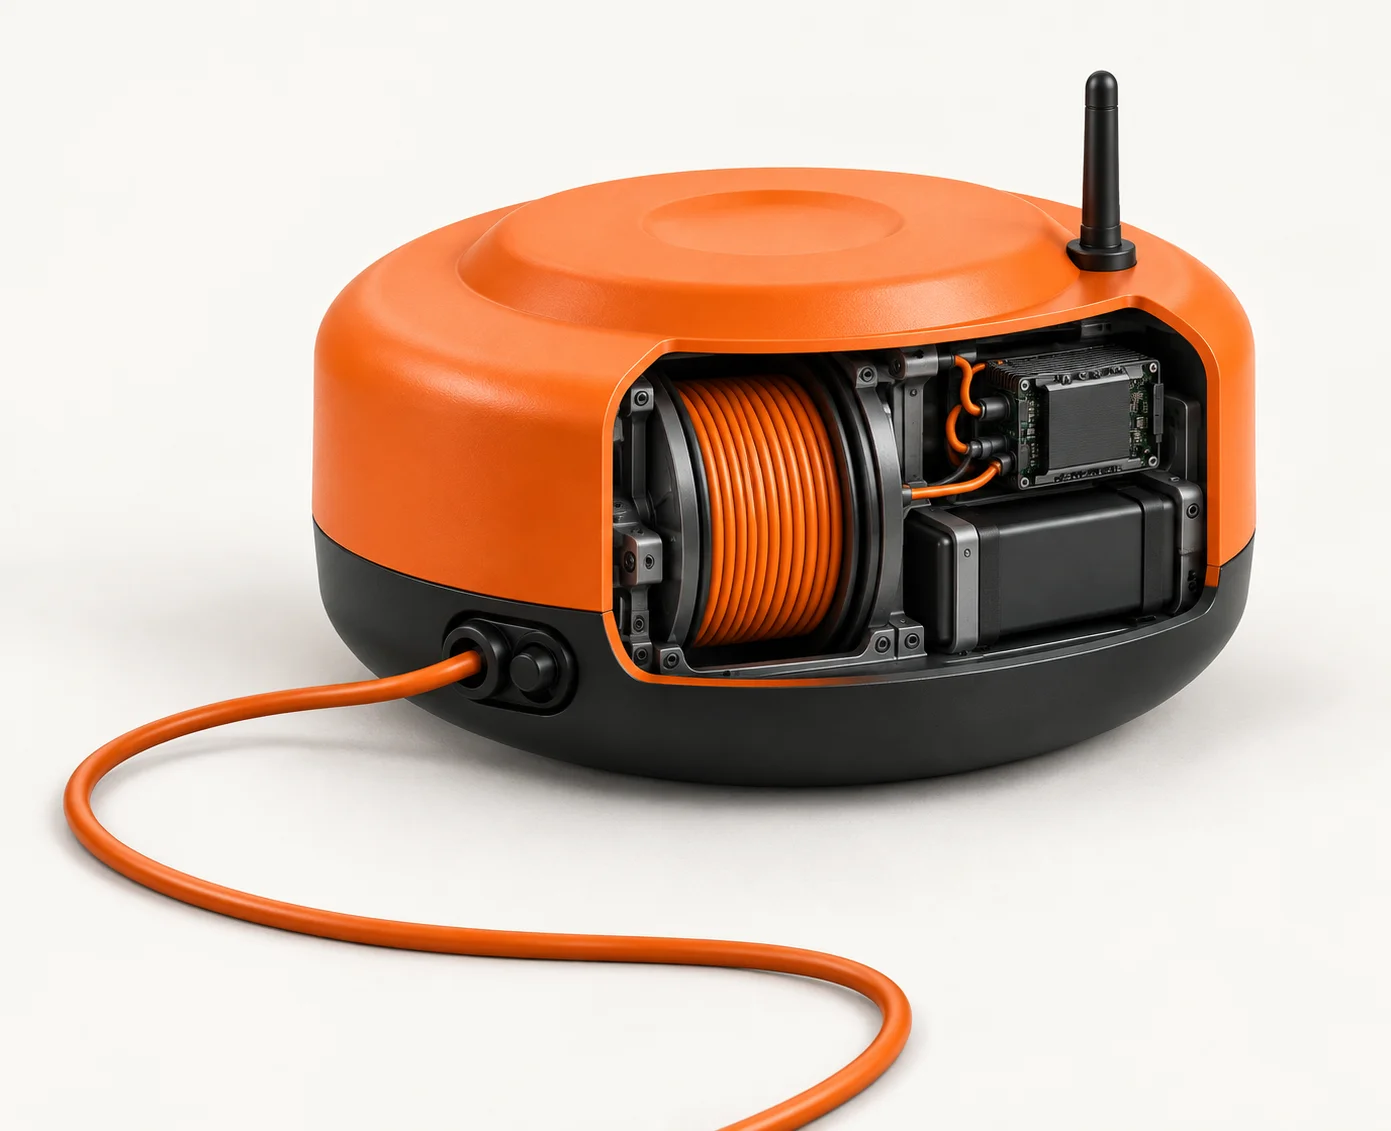
На поверхности — связь. Под водой — исследования.
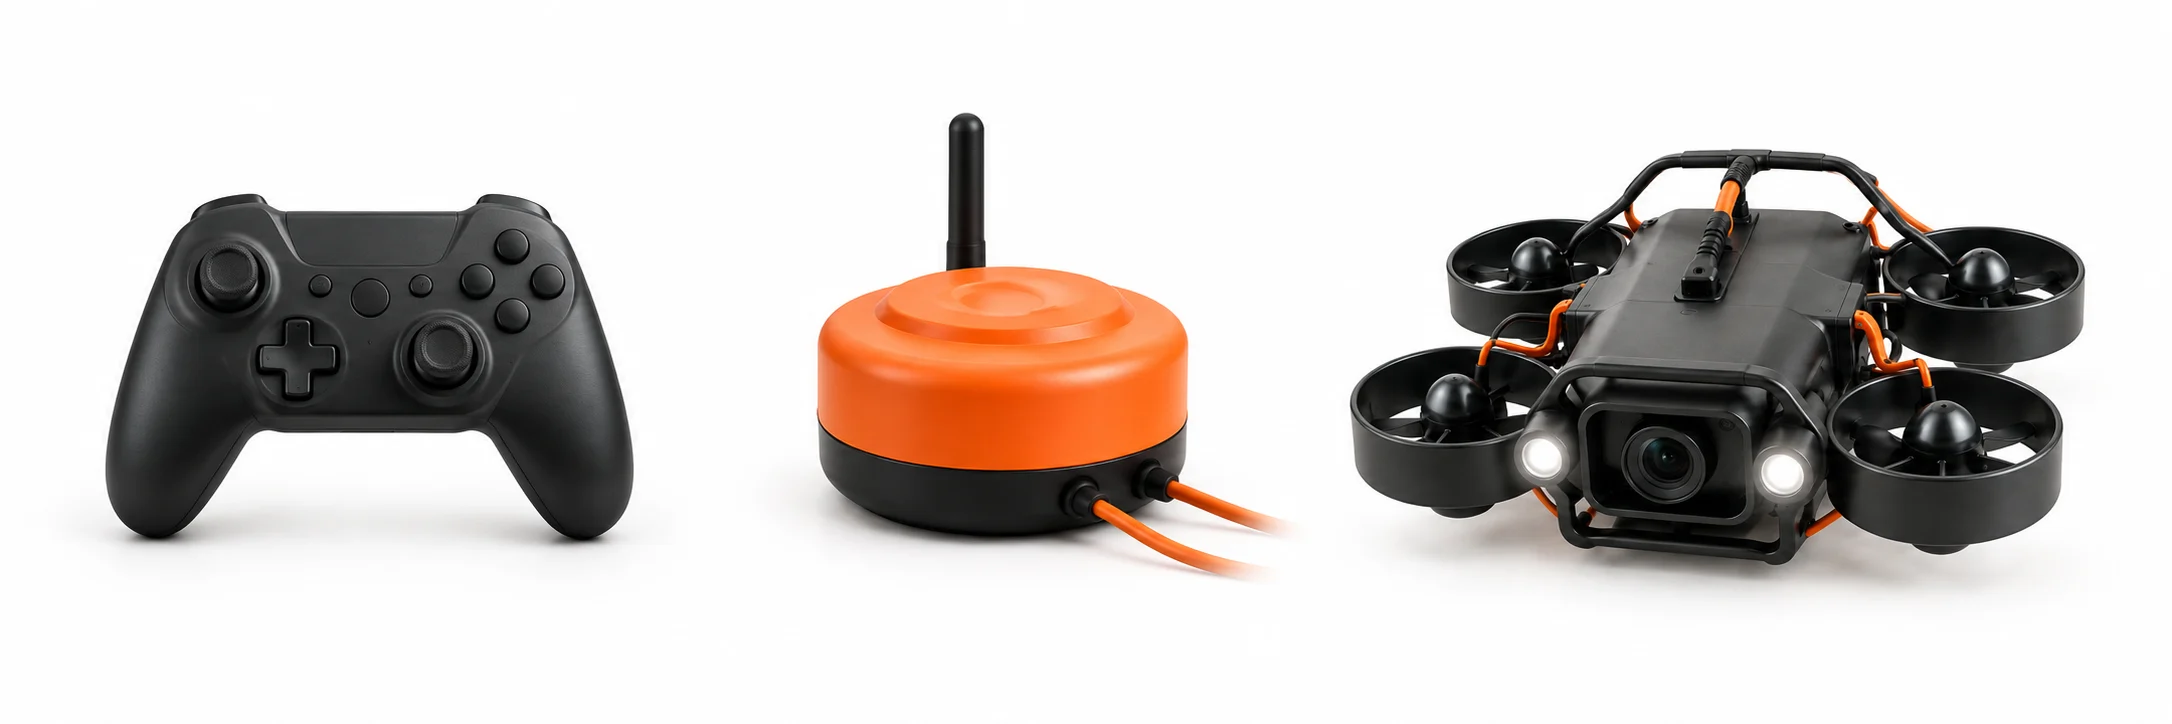
Компактный модуль для кабеля, связи и следующего погружения.
Поверхностный модуль задуман как узел кабельного соединения, локального Wi-Fi и возможного выхода в мобильную сеть. Встроенная катушка — один из вариантов компоновки, чтобы хранение и разматывание кабеля стали частью переносной системы.
Аппарат будет нести собственный аккумулятор. Задача кабеля — передавать команды, видео и телеметрию. Первые прототипы начнут с практичного проводного соединения; более лёгкую оптику можно исследовать позже.
На берегу, причале или катере оператор подключает геймпад и экран к поверхностной станции. Кабель передаёт видео и команды движения. Локальное управление задумано так, чтобы оставаться полезным без облачной подписки и подключения к интернету.
На воде
Один гость берёт управление. Остальные следят за подводной картиной на большом экране. Местный оператор организует этот общий опыт.
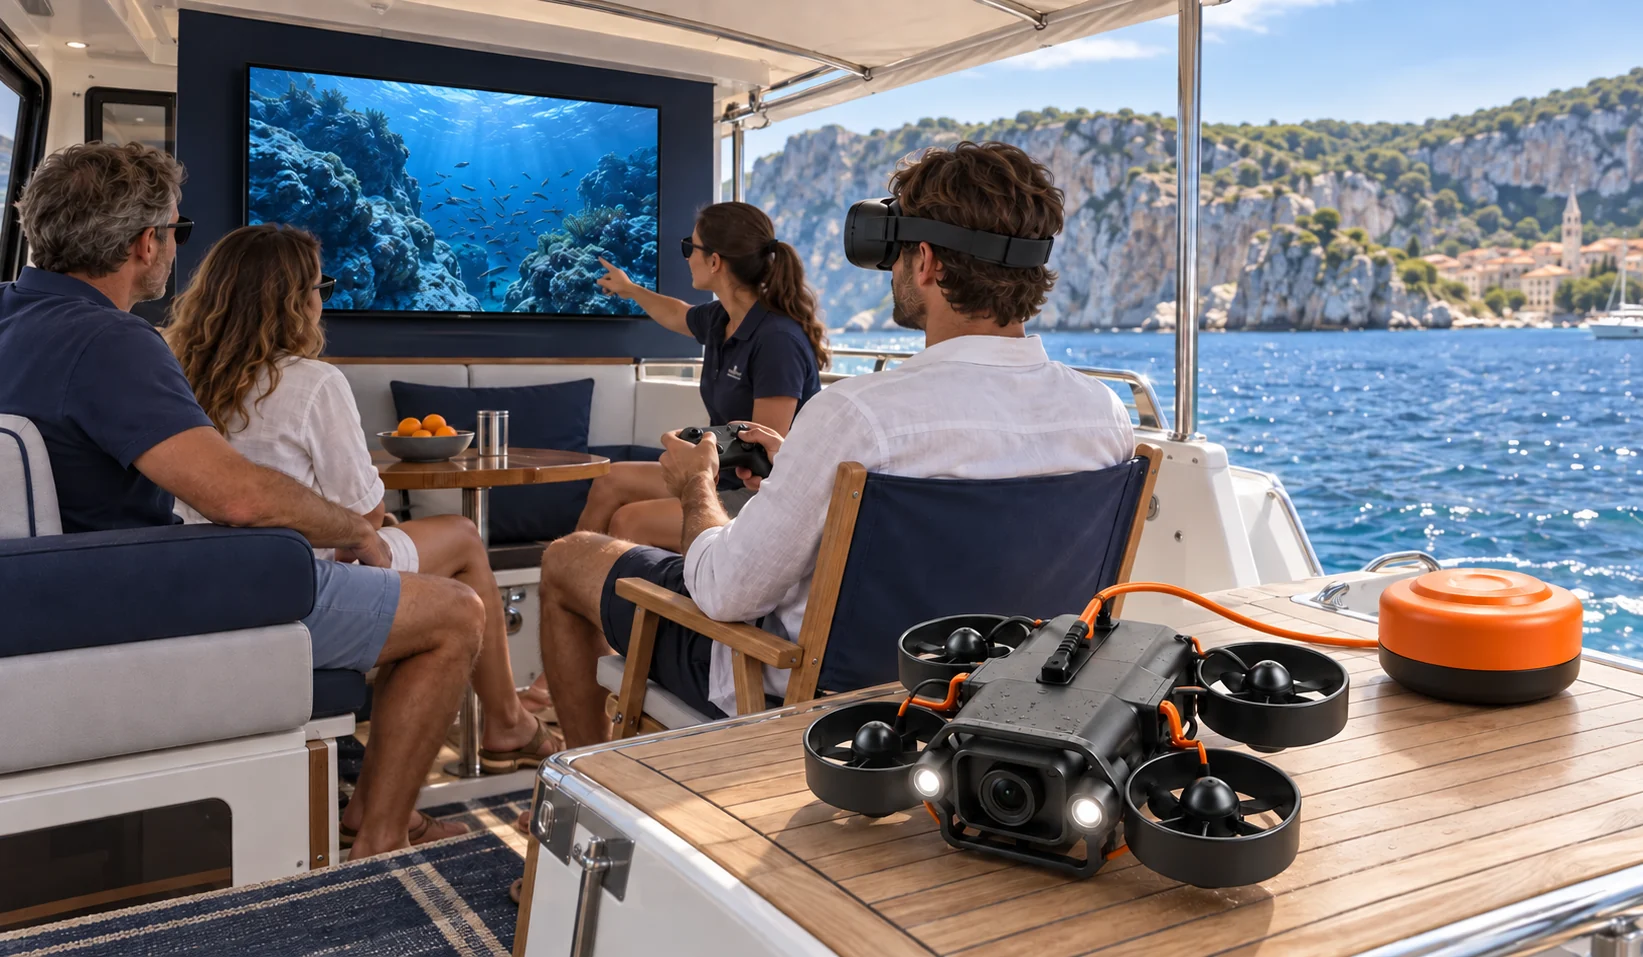
Шлем мог бы выводить подводную картину на личный виртуальный экран. Привычный геймпад даёт гостю возможность исследовать пространство.
Бортовой телевизор позволяет всем участвовать в погружении. Гости замечают морских обитателей, предлагают направление и по очереди управляют дроном.
Операторы могли бы добавить подводные сеансы с ведущим к существующей экскурсии. Цены и прибыльность предстоит проверить в коммерческих пилотах.
Начальная идея VR.
Более поздний эксперимент с отслеживанием головы.
Будущие исследования стереокамеры.
Пример рабочего дня оператора
Гости на месте, удалённые пилоты и зрители могли бы пользоваться одним оборудованием в разное время. Загрузку нужно проверить в реальной работе.
Обзорная экскурсия, рыбалка или частная прогулка могли бы включать подводное исследование. Гости смотрят на общий экран, пробуют геймпад или надевают шлем для погружения с ведущим. В пилотном проекте важно проверить спрос, время подготовки, смену батарей, обслуживание и нагрузку на персонал.
Возможный доход: экскурсии с погружениемНачать у кромки воды
Для этой идеи достаточно человека, геймпада и места для запуска.
Скалистые берега, озёра и марины дают возможность исследовать новое рядом с домом. Переносной комплект мог бы передавать подводную картинку на экран поблизости, без катера.
Личное владение — часть идеи с самого начала. Локальное пилотирование, запись и базовое управление задуманы как самостоятельные возможности; сетевые сервисы будут дополнять их со временем.
Сценарии использования зависят от подходящего места и условий работы.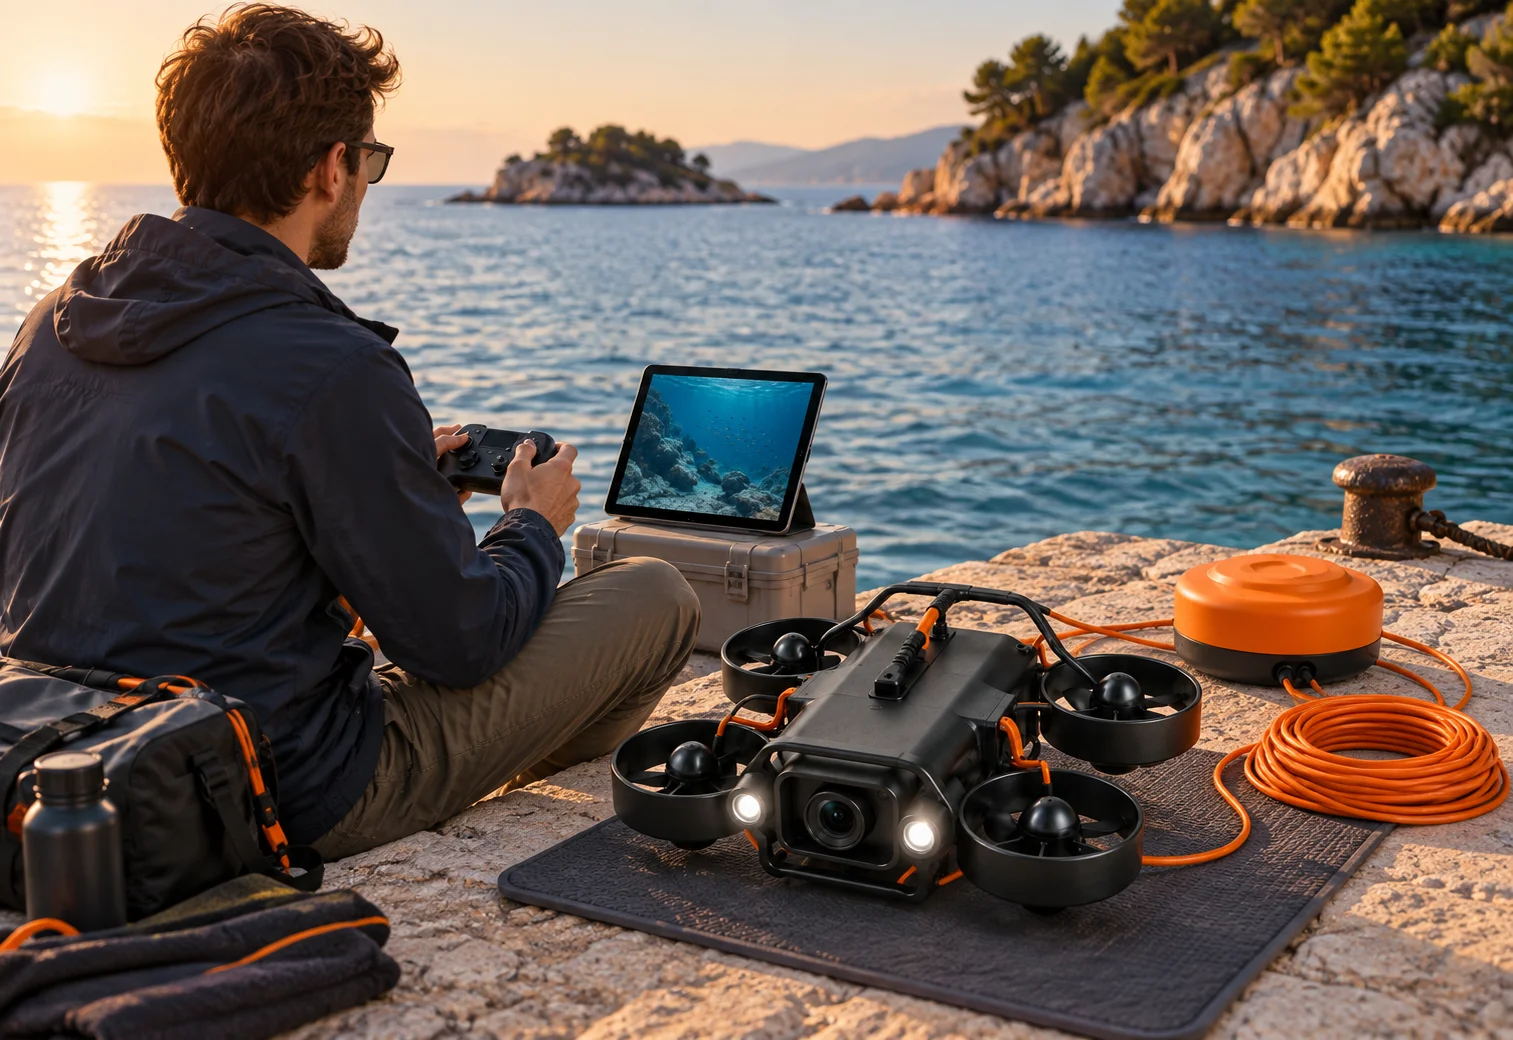
Для частных владельцев
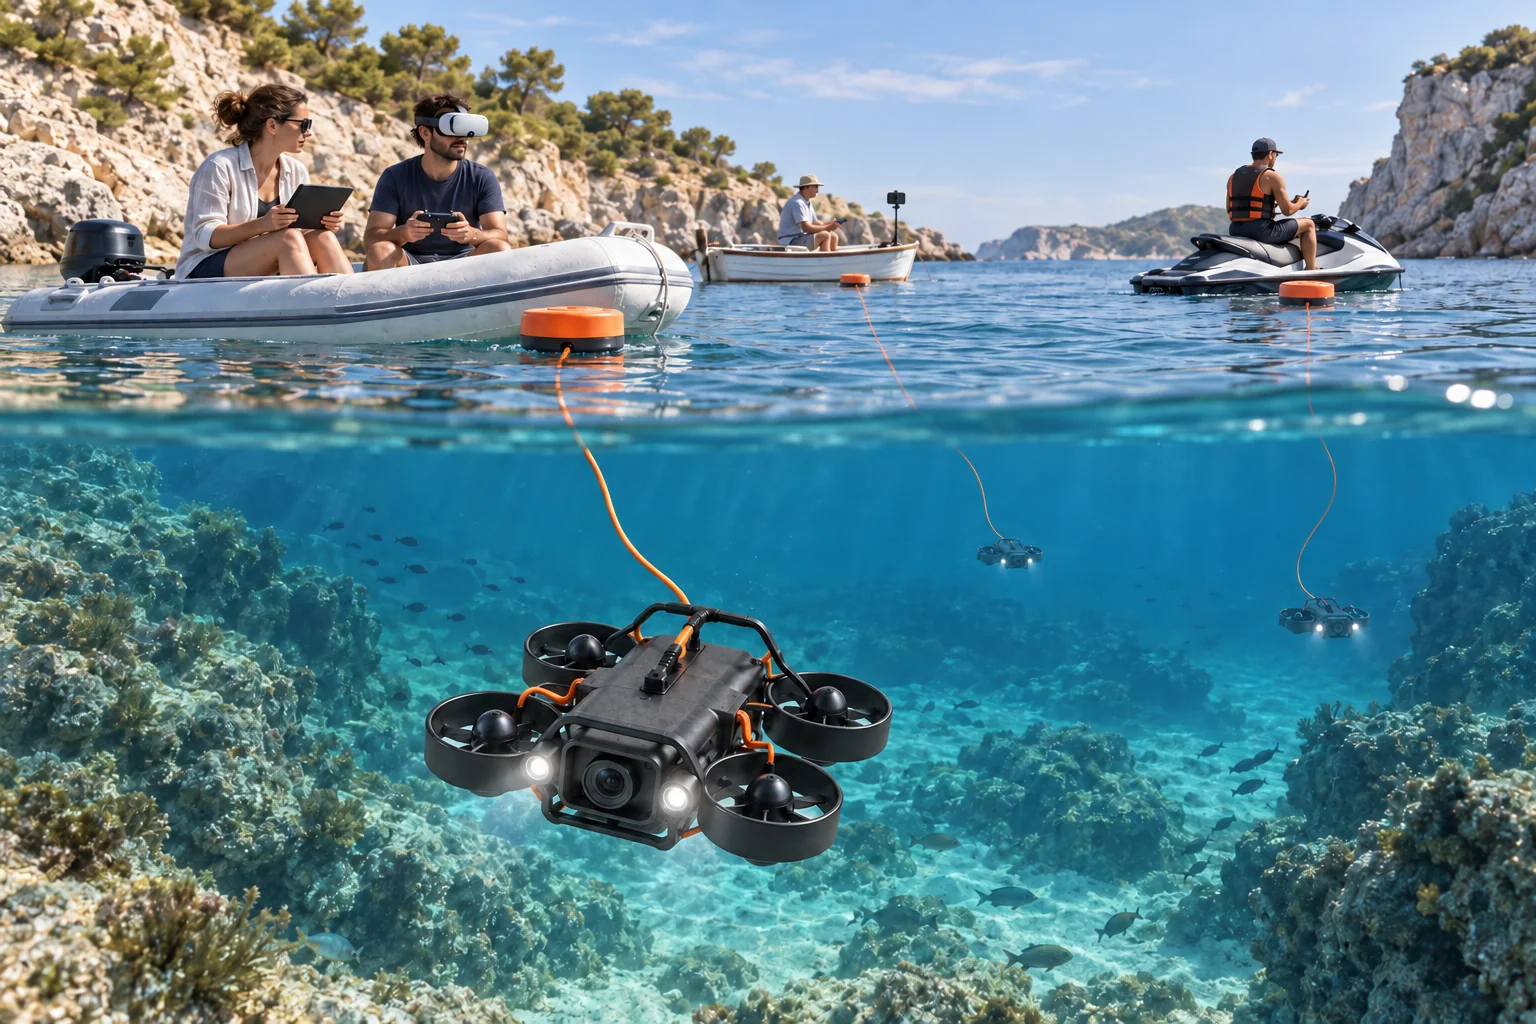
У знакомой бухты есть подводная сторона. Remote Dive задуман как способ исследовать её с небольшой лодки, рыбацкого катера или остановившегося гидроцикла.
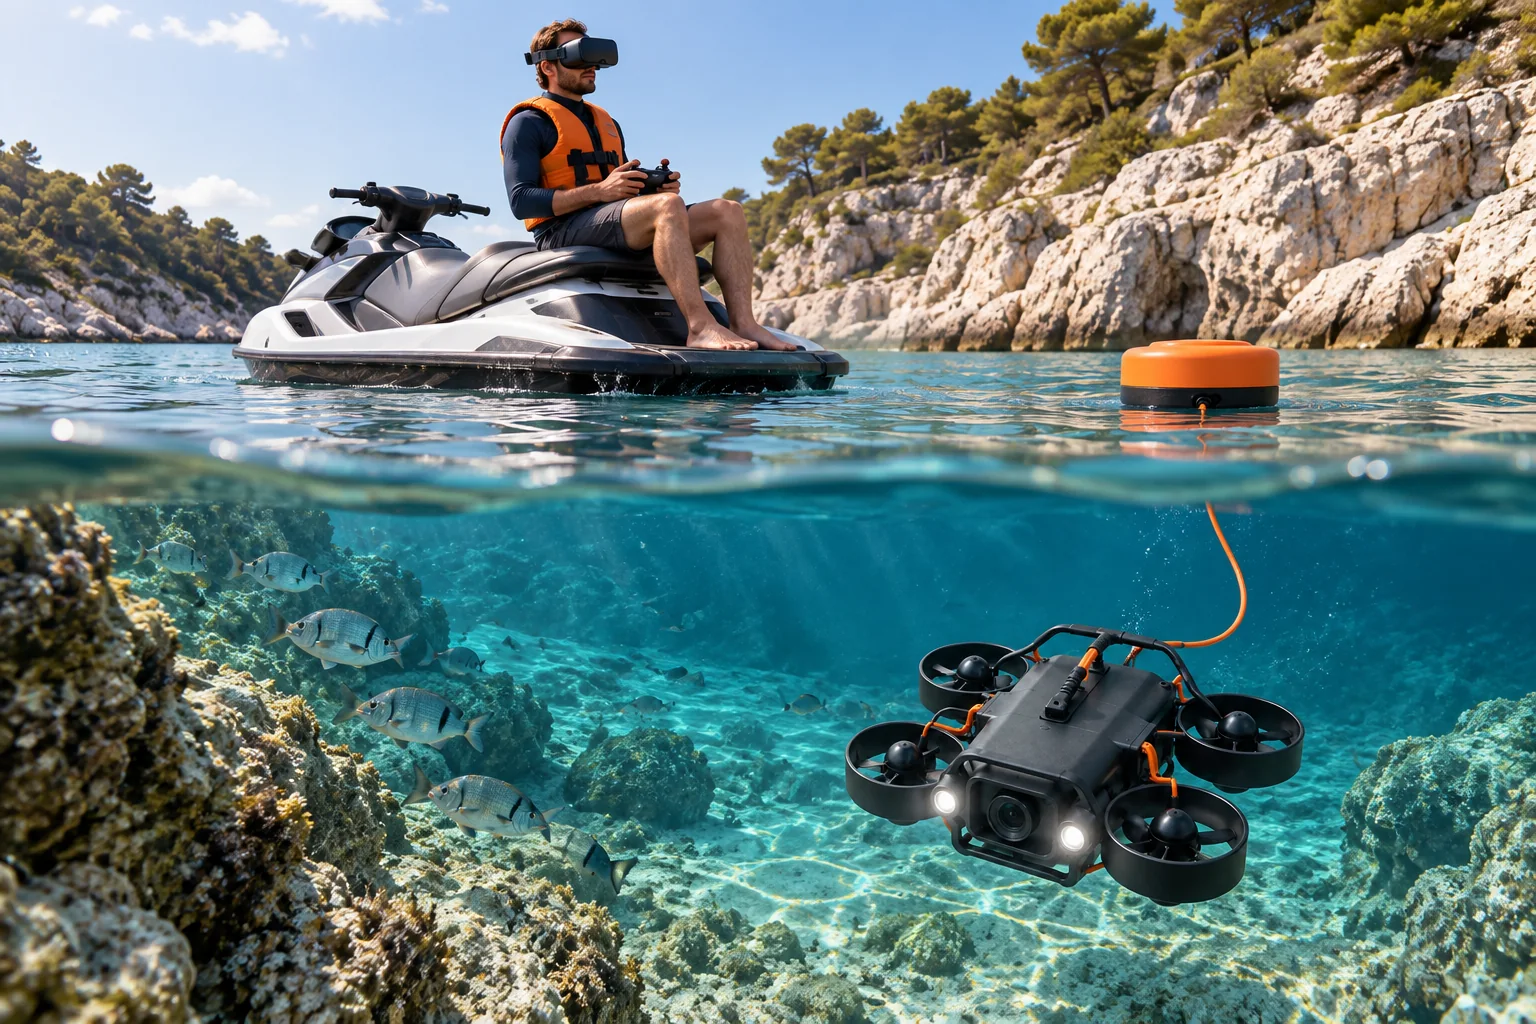
Добраться до подходящего места, остановиться и заглянуть под воду. В предлагаемом комплекте — дрон, поверхностный модуль и привычный геймпад; изображение можно будет смотреть на экране или в шлеме. Всё начинается с места, которое интересно исследовать самому.
Для владельца, который уже проводит рыбалки или морские прогулки, погружение с ведущим может стать дополнительным впечатлением для пассажиров. Частный оператор также мог бы принимать удалённых гостей: готовить, запускать и возвращать аппарат, пока человек в другом месте пробует управление.
Предлагаемые сценарии. На иллюстрации плавсредство остановлено, а шлем показывает изображение с дрона. Оборудование и порядок работы ещё предстоит проверить на воде.
Исследовать за пределами своего берега
Представьте: в Берлине ночь, а у берегов Таиланда начинается утро. Вы устраиваетесь в кресле, берёте геймпад и присоединяетесь к погружению на другом конце света.
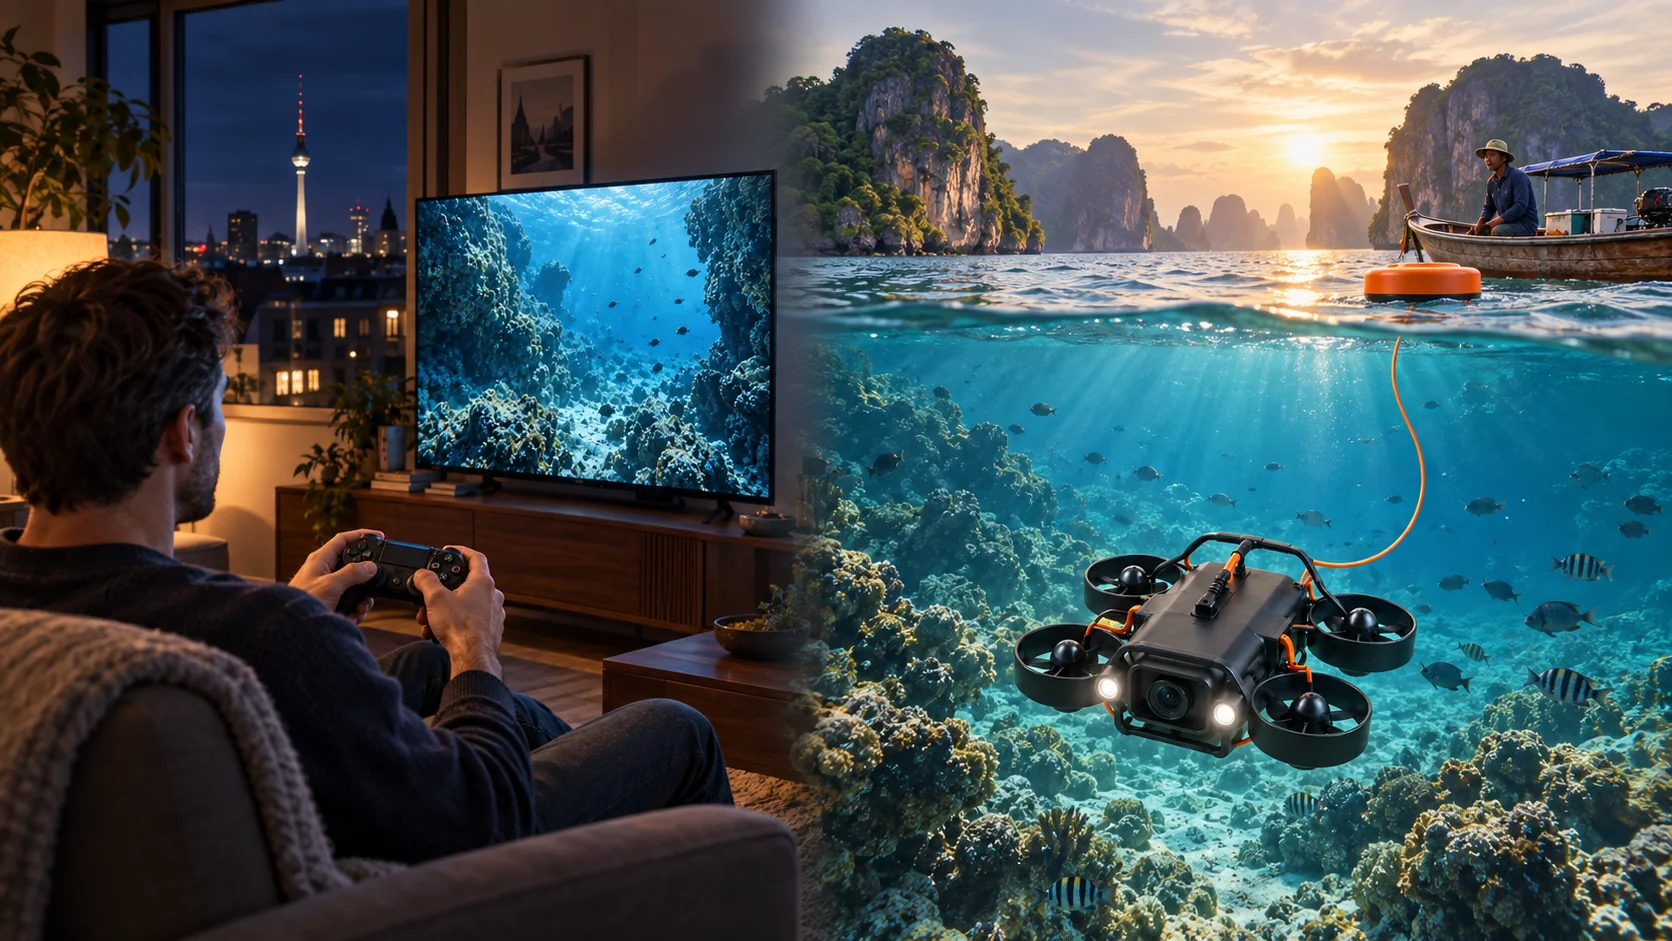 Визуализация концепции
Мы хотим объединить интересные подводные места в сеть: тропические рифы, скалистые бухты, озёра и марины. Выбирать локацию для следующего сеанса, знакомиться с ней вместе с местным ведущим, а в другой раз открывать новое побережье.
В режиме управления движение геймпада будет передаваться настоящему подводному аппарату. Местный оператор подготовит, запустит и вернёт его, сохраняя возможность перехватить управление. Каждый сеанс зависит от готовности оператора, связи и условий на месте.
Визуализация будущей сети. Берлин и Таиланд иллюстрируют идею; локации и сеансы пока недоступны.
Управление удалённое. Ответственность — на месте. Стабилизация задумана на борту аппарата. Приоритет остаётся у местного оператора.
Предлагаемые форматы сеансов
Публичный просмотр знакомит с проектом. Платное управление резервирует физический ресурс: время настоящего дрона в реальном месте.
Публичный просмотр позволит познакомиться с местом и разделить подводные открытия, прежде чем решать, участвовать ли самому. Трансляцию может смотреть много людей, пока управление остаётся у одного допущенного пилота.
Видеоканал пилота и публичная трансляция — разные части предлагаемой системы. Бронирование сеансов пока недоступно.
Люди за каждым погружением
Один человек может совмещать несколько ролей. Их разделение открывает разные способы участия для местного бизнеса, удалённых ведущих и владельцев.
Владелец сможет пользоваться дроном сам или передать его местному оператору. Для владения аппаратом не обязательно жить рядом с местом запуска.
Хранит, заряжает, проверяет, запускает и поднимает оборудование. Следит за местными условиями и сохраняет приоритет управления.
Встречает гостей, ведёт обсуждение и управляет очередью пилотов. Ведущий может проводить сеанс из другого места.
Получает управление на разрешённую часть сеанса. Выбирает, куда смотреть и как двигаться в пределах ограничений миссии.
Следит за подводной картиной и может стать участником. Просмотр, общение и запрос своего хода — часть совместного опыта.
Владение аппаратом, работа на месте, проведение сеанса и временное управление — отдельные обязанности.
Возможности
Кто-то знает бухту. У кого-то есть лодка. А кому-то далеко от моря интересно увидеть, что скрыто под водой. Идея сети — соединить эти роли: независимые местные операторы предоставляют оборудование и знание места, удалённые участники — интерес и спрос.
 Визуализация концепции
Ремонтопригодный дрон для личных исследований и коммерческого использования. Продажа оборудования и аксессуаров — основа начальной бизнес-модели.
Оборудование и аксессуарыВладелец небольшой лодки, организатор рыбалки или дайв-центр мог бы проводить подводные погружения. Местный оператор готовит оборудование, запускает и возвращает аппарат, следит за условиями на месте.
Туризм и местные операторыПлатные сеансы управления могли бы открыть удалённым участникам доступ к реальным местам, совместному просмотру и погружениям с ведущим.
Удалённые сеансыНезависимые владельцы могли бы постепенно добавлять новые места. Публичные эфиры знакомят с каждой локацией, а бронирования и платные сеансы могут приносить доход операторам и платформе.
Будущая площадка погруженийПредлагаемая бизнес-модель. Спрос и экономику работы ещё предстоит проверить.
Бизнес по этапам
Бизнес-модель развивается вместе с числом устройств в работе. Каждый новый сервис должен отвечать на реальную потребность, выявленную в использовании.
Дроны, аксессуары, запчасти и коммерческие комплекты — первые направления дохода. Ремонтопригодность важна и частным владельцам, и операторам, которые готовят оборудование к следующему дню на воде.
Туристические программы и платные сеансы управления могли бы приносить доход от каждого запуска. Платформа могла бы получать комиссию, а владельцы, операторы и ведущие — договариваться о распределении работы и выручки.
Управление флотом, архивы, инструменты авторов и дополнительные облачные функции станут актуальны при достаточном числе пользователей. Основной принцип: базовое локальное использование аппарата должно сохранять ценность без обязательной подписки.
Экономику ещё предстоит измерить: важны спрос, загрузка, время персонала, расходы на связь, обслуживание и срок службы оборудования.
Экспедиция со зрителями
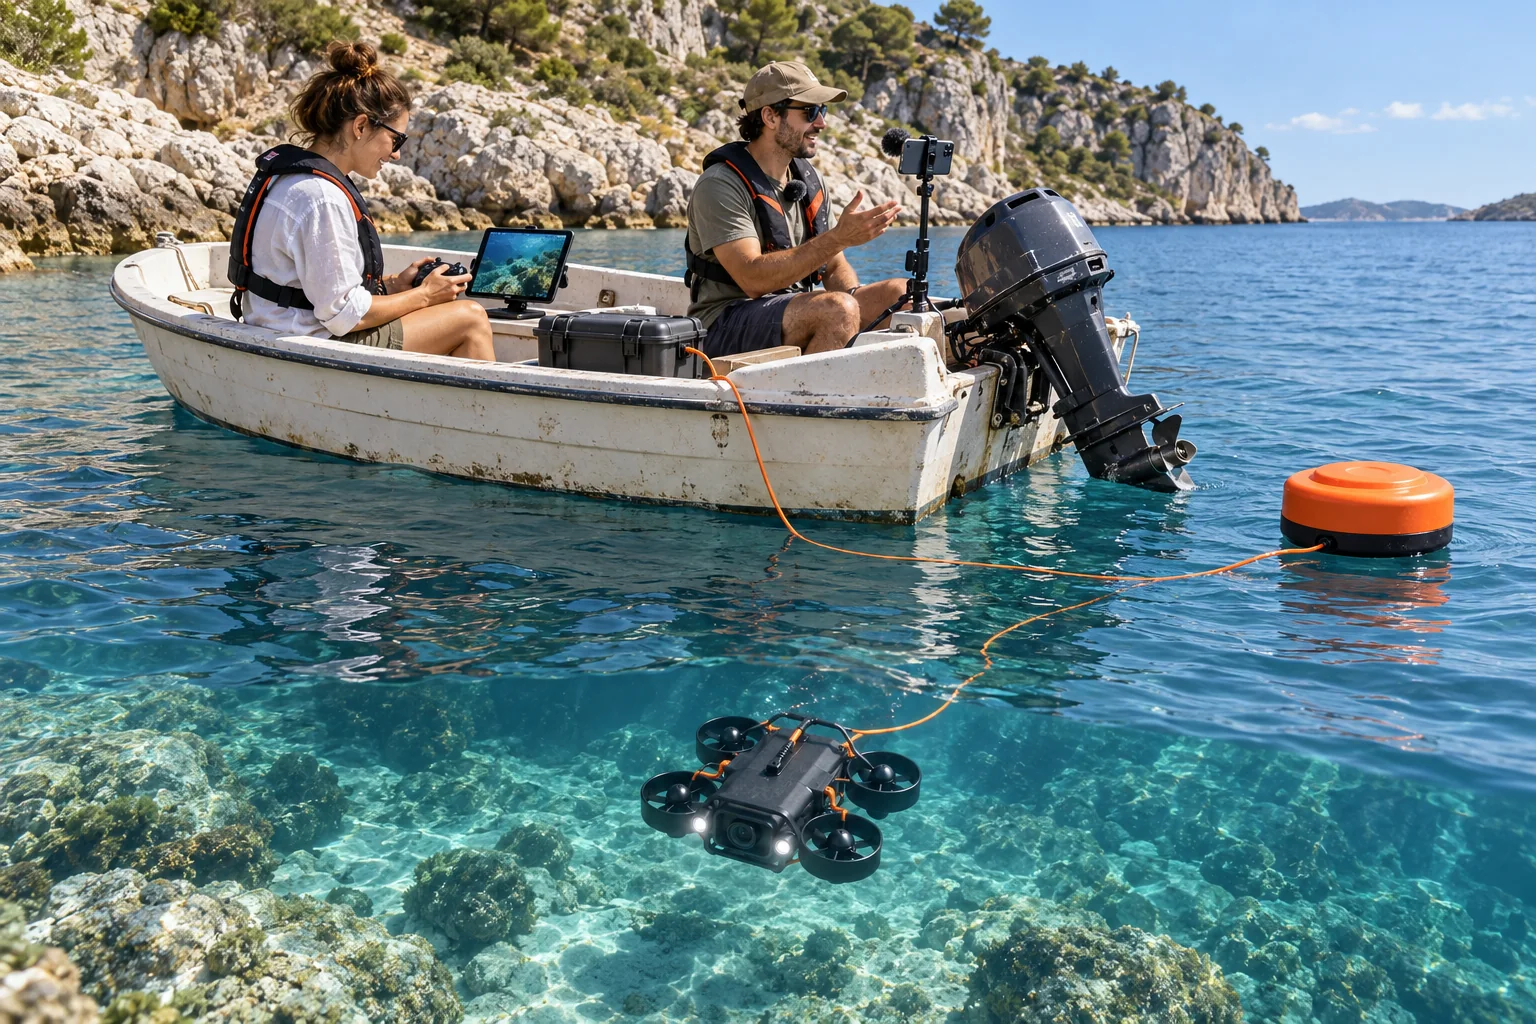
Знакомая бухта может стать местом регулярных подводных эфиров. Один участник пилотирует дрон, другой рассказывает зрителям, что появляется в кадре. Базой для такой истории служит обычная моторная лодка.
Прямые эфиры на YouTube и короткие записи погружений — возможный способ собрать аудиторию вокруг конкретного места и ведущего. Запланированные исследования, гостевые пилоты и общение со зрителями дают каждому выходу свою историю.
Поддержка зрителей, платные события и рекламные интеграции могут стать отдельным направлением дохода. Интерес аудитории, условия монетизации платформ и затраты на съёмку предстоит проверить на практике.
Идея журнала погружений
Рыбу, старый якорь, новую деталь.
Зафиксировать момент и его контекст.
Вернуться к ролику или снимку.
Показать открытие другим.
Больше участников. Разные взгляды.
Учитель, местный оператор и любознательные ученики могли бы наблюдать одну подводную картину. Удалённое участие открывает возможности и за пределами туризма.
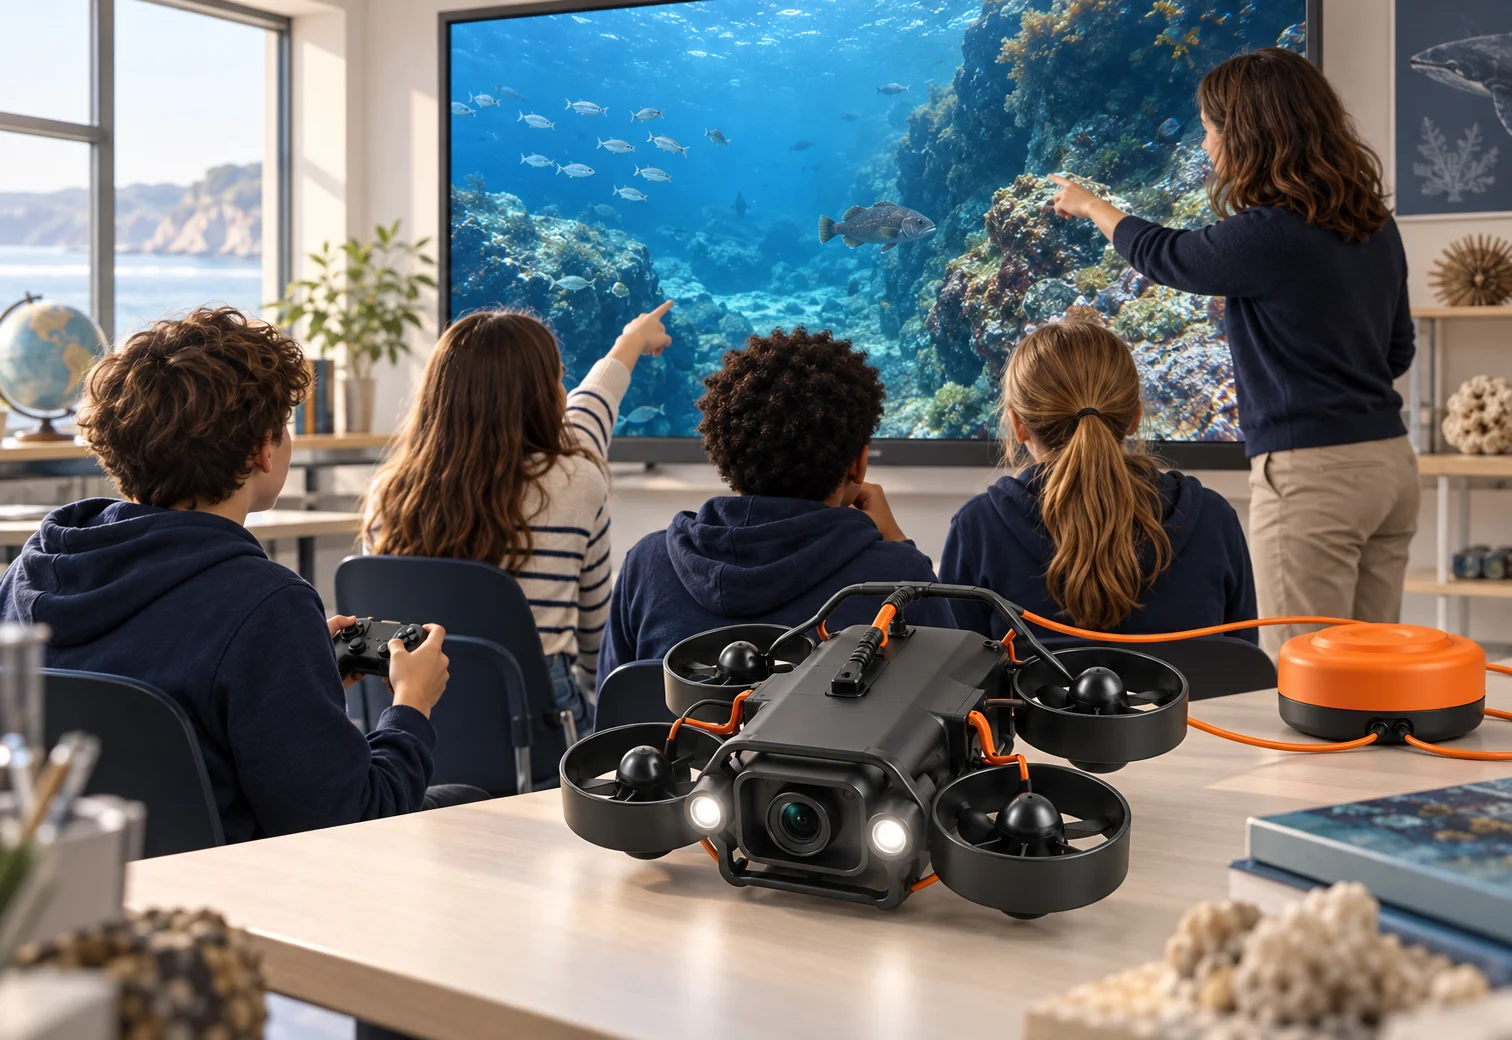
Учитель мог бы проводить удалённую экскурсию, пока ученики наблюдают и по очереди исследуют пространство. Морская биология, экология и робототехника — естественные темы для первых образовательных пилотов.
Исследователи смогут присоединяться к общему сеансу, обсуждать детали и добавлять наблюдения. С разрешения участников будущие погружения могли бы пополнять записи о средах обитания, видах и подводном мусоре.
Марины и владельцы катеров могли бы опробовать визуальный осмотр. Сонар, измерения и картографирование — возможные будущие модули, требующие собственного оборудования и проверок.
Возможные применения, а не существующие проекты или подтверждённые научные и образовательные результаты.
Конструкция для доработки
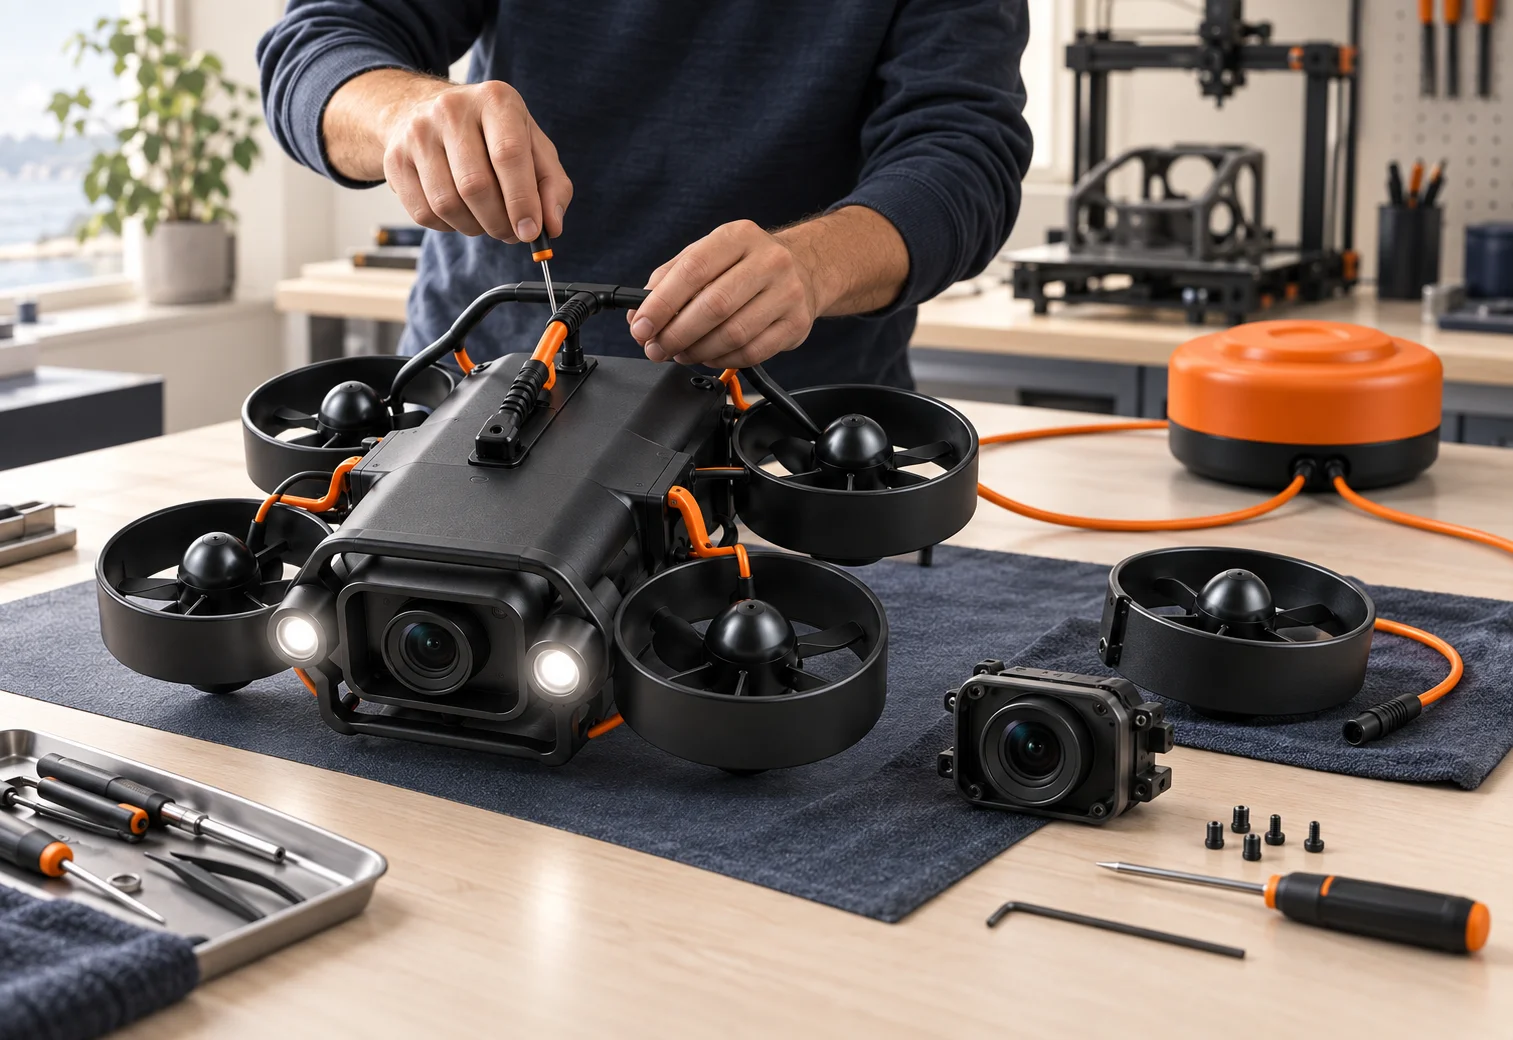
Заменяемые компоненты и доступное прототипирование могли бы помочь совершенствовать аппарат через реальное использование.
Предлагаемая версия для сообщества объединит детали для печати, перечень компонентов, прошивку и инструкции по сборке. Энтузиасты смогут исследовать геометрию движителей, материалы, обращение с кабелем и удобство управления.
Для операторов модульность имеет практический смысл: проверить узел, заменить нужную деталь и подготовиться к следующему запуску. Электроника с компенсацией давления — инженерный подход, для которого ещё предстоят испытания совместимости и давления.
Файлы для сообщества, SDK и инструкции планируются; они ещё не опубликованы.
Доверие начинается с конструкции
Ведущий организует сеанс. За происходящее на месте отвечает полевой оператор.
Для передачи управления предусмотрена чёткая процедура. Бортовая стабилизация выполняет быстрые коррекции, а приоритет местного оператора и срок действия команд помогают обрабатывать разрывы удалённой связи.
Возвращение аппарата — набор инженерных задач, которые нужно проверить. Ни один механизм не устраняет риск потери или запутывания.
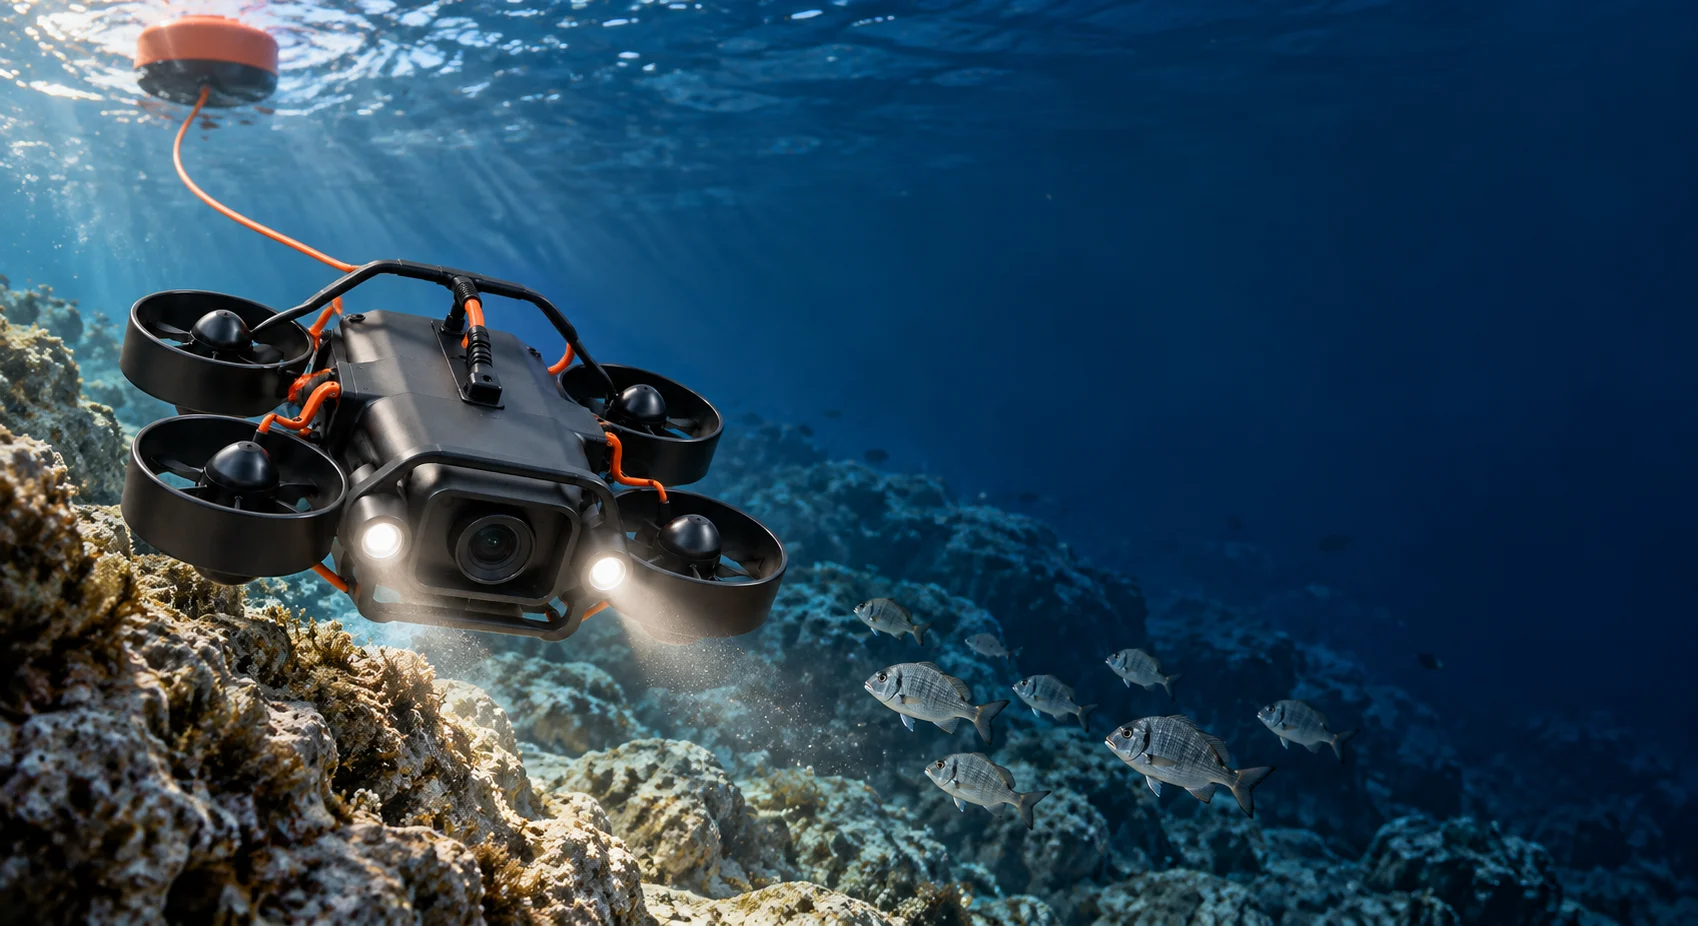
Для аппарата задумана небольшая положительная плавучесть. Прототип поможет проверить поведение при остановке движителей и управляемый подъём. Условия среды и запутывание всё равно могут помешать возвращению.
Сбрасываемый балласт — один из предлагаемых механических уровней возвращения. Позже планируется исследовать аварийную плавучесть и независимое управление или резервное питание, чтобы возвращение не зависело от одной штатной системы.
Аварийный поисковый буй — отдельный компонент, а не обычный модуль связи. Его линия поможет найти застрявший аппарат; нельзя считать, что она поднимет дрон или гарантирует его извлечение.
Перед повторным использованием оператор будет осматривать кабель, проверять оборудование и обслуживать сработавшие аварийные компоненты. Повторяемость работы и трудоёмкость обслуживания входят в программу проверки.
Будущие исследования
Между сеансами людей автономный оператор мог бы продолжать ограниченную миссию: наблюдать, возвращаться к интересным точкам и вести публичную трансляцию под местным наблюдением.
Когда участник берёт управление, автономная работа приостанавливается. Перед её продолжением условия миссии оцениваются заново.
Будущий модуль принятия решений мог бы выбирать, куда смотреть дальше, а локальное управление — обеспечивать движение в пределах миссии.
Управление камерой могло бы замедлять движение рядом с объектом, настраивать свет и избегать повторения одного вида. Дистанция до животных остаётся приоритетом.
Записанные наблюдения и вмешательства людей могут помочь дальнейшей разработке. Исследование начинается с наблюдения за действиями человека, а затем переходит к автономным действиям.
План развития
Следующий шаг — рабочий прототип для небольшой глубины. Каждый этап должен ответить на конкретный вопрос перед расширением проекта.
Проверить движение, устойчивость и качество прямого видео на небольшой глубине.
Первый этапПроверить повторные запуски и интерес гостей вместе с местными туристическими партнёрами.
Предлагаемый следующий шагПроверить передачу управления, качество связи и готовность платить за сеанс.
Планируемая разработкаДобавлять места и инструменты бронирования по мере роста спроса и предложения.
Долгосрочная цельАвтономное исследование и управление камерой между сеансами людей — в пределах, разрешённых оператором.
Будущие исследованияТемы для следующего разговора
Между убедительной идеей и проверенным бизнесом есть работа. Испытания оборудования и конкретные пилотные проекты помогут пройти этот путь.
Обсудить пилотный проект или инвестицииПроект находится на стадии концепции и планирования прототипа. Первый этап — удобное пилотирование и полезное видео на небольшой глубине, затем повторные испытания и ограниченные коммерческие пилоты. Изображения на странице показывают варианты дизайна.
Настоящее пилотирование — основа идеи. Удалённый участник будет задавать направление и движение, а бортовое ПО — стабилизировать аппарат. Зрители смогут следить за тем же исследованием без доступа к управлению.
Локальное управление с берега, причала или катера — одна из основных целей. Интернет добавит удалённое участие и публичные трансляции. Спутниковый канал на катере — возможный будущий вариант; его совместимость с Remote Dive пока не проверена.
Начальная идея — прямое подводное видео на виртуальном экране внутри шлема и геймпад для пилотирования. Движение камеры вслед за головой и стереоизображение — отдельные будущие эксперименты.
Предлагаемые направления — экскурсии на катере, платные удалённые ходы, частные сеансы и авторские события. Доход будет зависеть от спроса, условий работы, времени персонала и расходов на оборудование; доходность не гарантируется.
Удобство управления, качество съёмки, работу с кабелем, повторяемость возвращения и долговечность оборудования. Туристические пилоты помогут проверить впечатления гостей и нагрузку на оператора. Удалённые сеансы добавят проверку связи, передачи управления и готовности платить.
Создадим следующий этап вместе
Проект на ранней стадии открыт к обсуждению
с инвесторами и партнёрами пилотных запусков.